Повторяемый эксперимент
Сохранённые сцены, геометрия препятствий и заданные маршруты.
ИССЛЕДОВАТЕЛЬСКИЙ ПРОЕКТ / 2026
Симулятор прогнозирования траекторий —
лаборатория, где дорожные сценарии
становятся данными для искусственного интеллекта.


 На чём работает SPT5 технологий · посмотреть стек ↗
* Настройки из презентации проекта: 30 точек истории → 10 будущих точек.
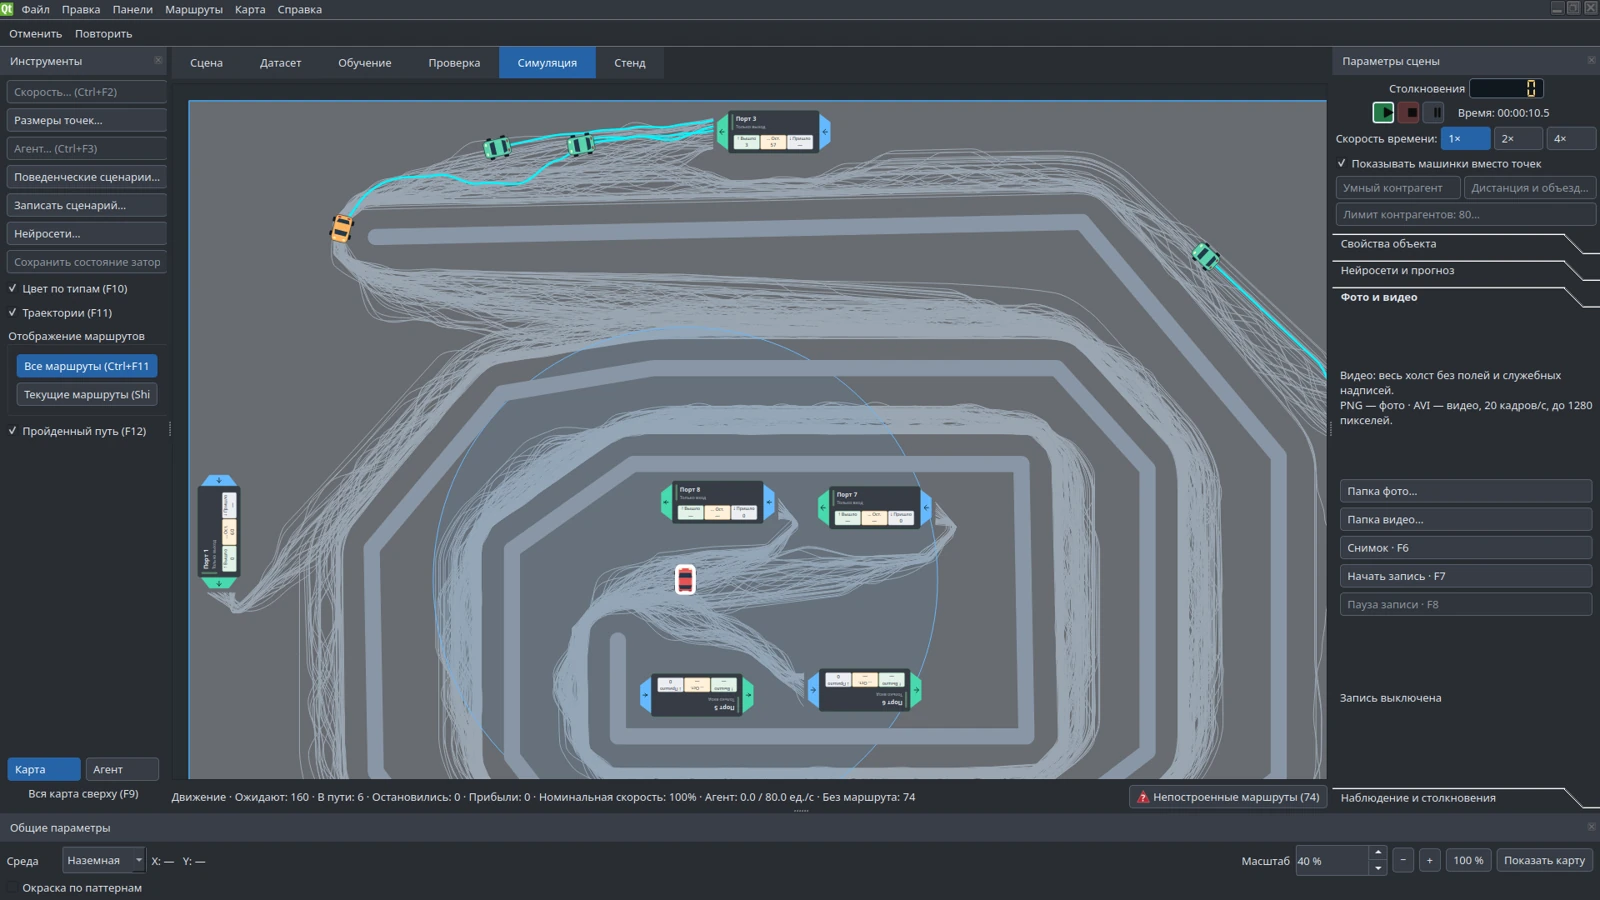
Рабочая среда SPT. Агент управляется пользователем; прогнозы исследуются в симуляции.
ТЕХНОЛОГИЧЕСКИЙ СТЕК
Выберите технологию: покажем,
за что она отвечает в SPT
и где встречается в работе.
PYTHON / ОСНОВА ПРИЛОЖЕНИЯ
Сцены, маршруты, синтетические данные, обучение и проверка собраны в одном Python-приложении.
01 / ИДЕЯ ПРОЕКТА
Чтобы выбрать действие в дорожной среде, мало видеть участников прямо сейчас. Нужно оценить, как изменится их движение через секунду.
SPT объединяет редактор дорожных сцен, генератор данных, обучение и проверку моделей. Один эксперимент можно пройти целиком: от геометрии маршрута до сравнения прогноза с фактом.
Исследовательская задача — оценивать скрытые поведенческие режимы по истории движения и в дальнейшем связать прогноз с выбором собственного манёвра агента.
Сохранённые сцены, геометрия препятствий и заданные маршруты.
Своя последовательность наблюдений для каждого видимого объекта.
Единый формат входа и выхода для пяти архитектур.
Сравнение прогноза с позицией после наступления нужного времени.
ДВИЖЕНИЕ, КОТОРОЕ МОЖНО УВИДЕТЬ
Три учебные анимации объясняют
семейства движения. Отдельный фрагмент
показывает реальную симуляцию SPT.
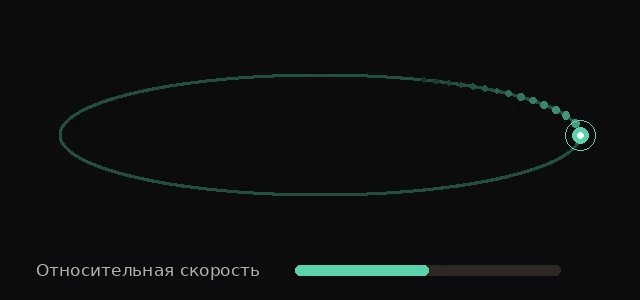
Ровный темп, мягкие изменения направления.
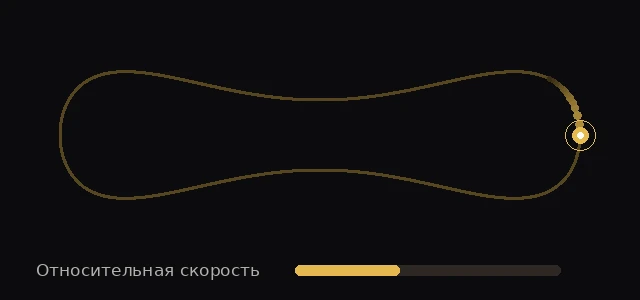
Скорость и направление меняются волнообразно.
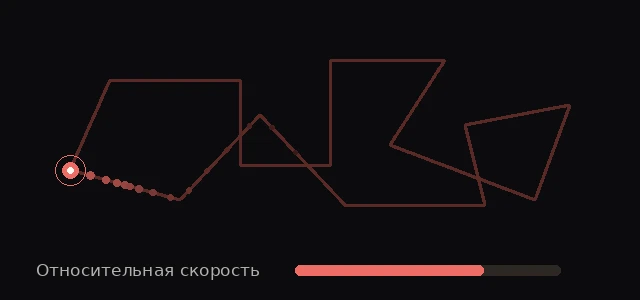
Торможения, ускорения и резкие манёвры.
Учебные схемы из материалов проекта. Они поясняют характер движения и не являются результатами нейросети.
РЕАЛЬНАЯ СИМУЛЯЦИЯ
Геометрия сцены задаёт пространство движения. Порты выпускают участников, маршруты обходят препятствия, а агент наблюдает за объектами в своём радиусе.
Сохранённую сцену можно открыть снова, изменить условия и повторить опыт.
Рассмотреть интерфейс ↗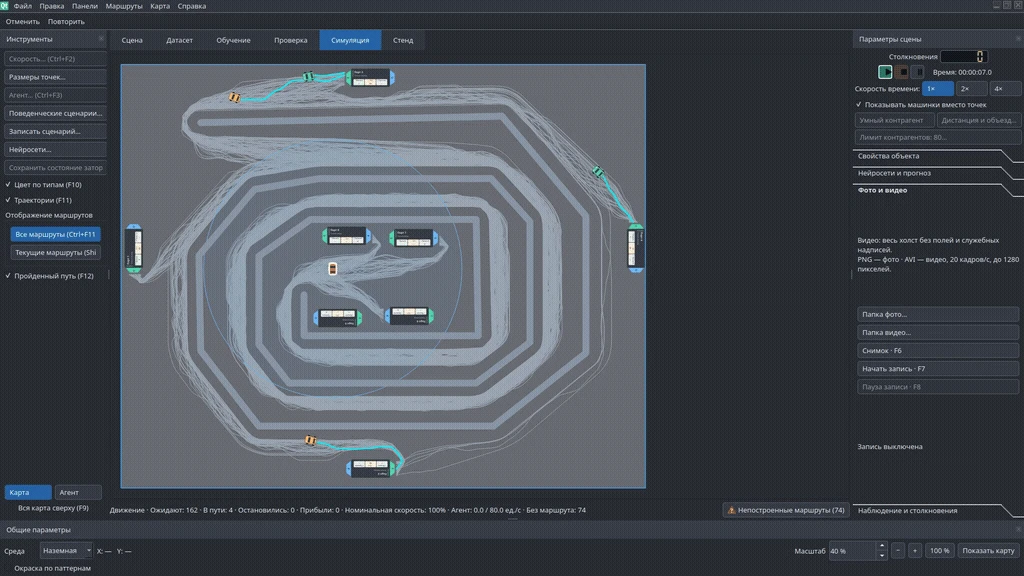
02 / ЛАБОРАТОРИЯ ДВИЖЕНИЯ
Режим нельзя прочитать по одной точке.
Посмотрите, как меняется характер
траектории в трёх семействах движения.
Базовое семейство для изучения устойчивого движения.
Авторская интерактивная инфографика. Показывает идею семейств движения; не является результатом нейросети или измерением точности.
Координаты объектов в радиусе агента.
Время, смещения, скорость и маски.
Будущие координаты и оценка разброса.
Сопоставление с фактом после Δt.
ИНТЕРАКТИВНЫЙ РАЗБОР / НАБЛЮДЕНИЕ
Измените радиус наблюдения
и посмотрите, какие участники
попадают в доступную область.
Для объекта начинается накопление своей истории наблюдений.
Его история очищается. Истории остальных видимых объектов сохраняются.
История собирается заново; модель ждёт доступные наблюдения.
Интерактивная иллюстрация принципа наблюдения. Положение объектов и единицы здесь условные; это не запуск симулятора в браузере.
03 / ДАННЫЕ ДЛЯ ИССЛЕДОВАНИЯ
Штатный суммарный план сбора
для трёх семейств движения.
Траектории проверяются, делятся на выборки и нарезаются на окна. Целая траектория остаётся в одной выборке: соседние окна не попадают одновременно в обучение и тест.
Это план и настройки, приведённые в презентации. Фактический объём зависит от отчёта конкретного сбора. Нормализация рассчитывается только на Train.
Δt · Δx · Δy · vx · vy · две маски
На выходе: координаты и разброс по двум осям
ОКНО НАБЛЮДЕНИЙ / ПОПРОБУЙТЕ САМИ
Расчёт длительности окна: количество точек / частота. Настройки на странице иллюстрируют формат данных и не меняют приложение SPT.
04 / АРХИТЕКТУРЫ
Один формат данных и горизонт.
Разные механизмы обработки.
Лучшую модель определяет эксперимент.
Обрабатывает окно истории целиком с помощью двух полносвязных слоёв tanh. Простая контрольная нейросеть для сравнения с более сложными архитектурами.
Полносвязная сетьНезависимые процессы обучения, собственные веса, оптимизатор и seed. Сохранение контрольных точек и продолжение после паузы.
05 / ВНУТРИ SPT
Реальные кадры приложения.
От создания сцены до проверки
будущих положений автомобиля.
ГЕОМЕТРИЯ ЭКСПЕРИМЕНТА
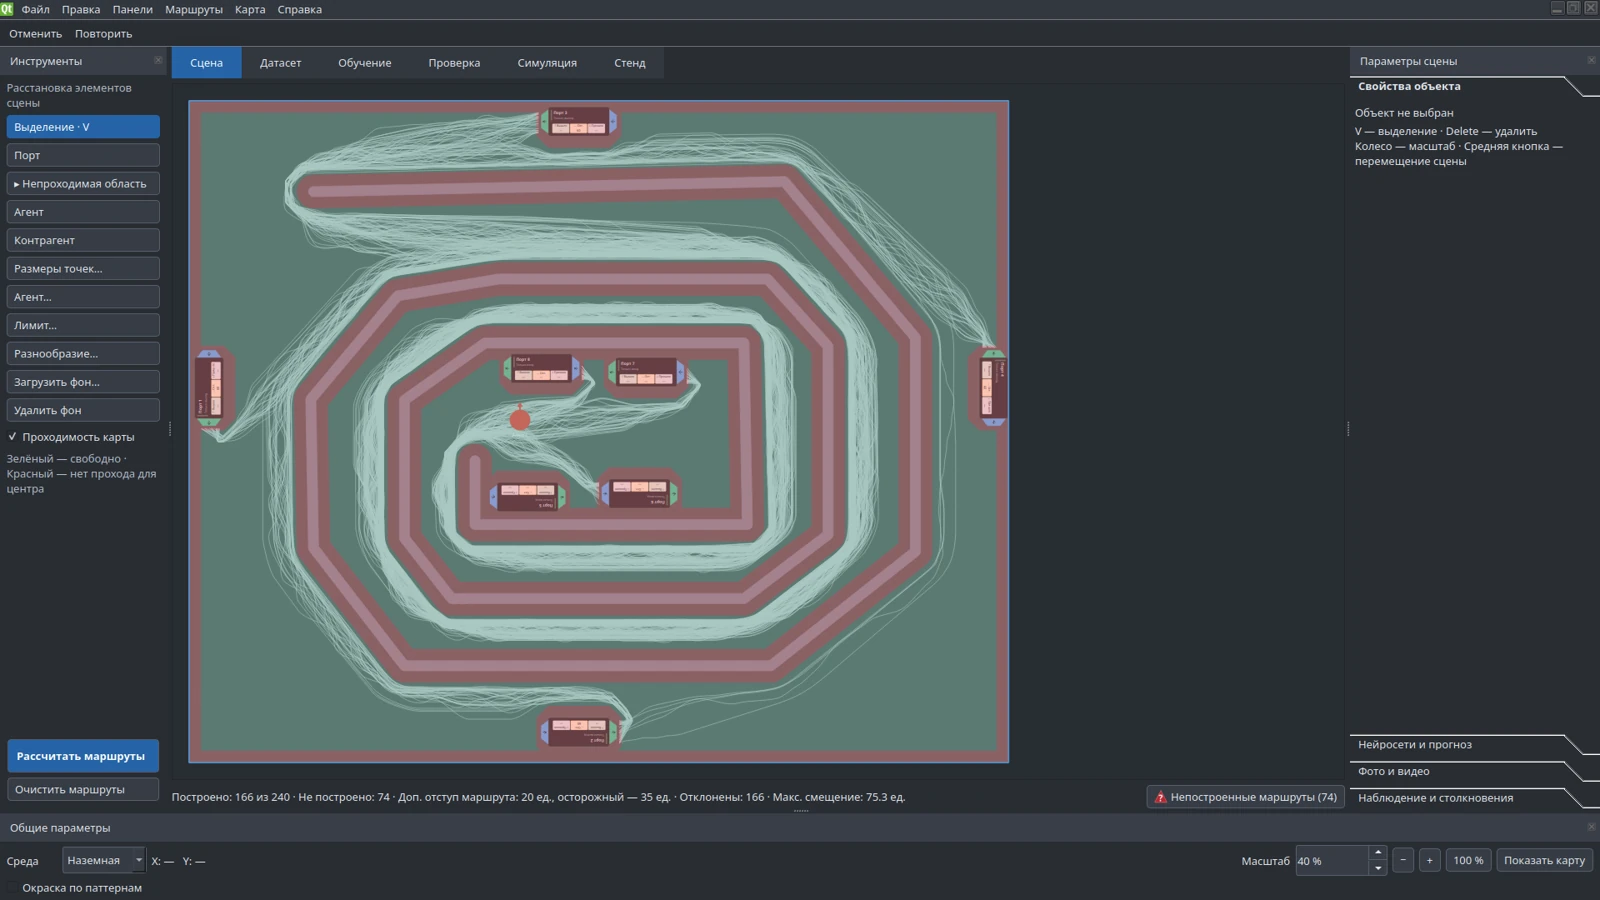
Протяжённый путь с поворотами. Подходит для наблюдения за движением на разных участках сцены.
Кадры от 2 ноября 2026 года. На экранах с результатами — контрольный сбор по 18 траекторий на семейство и короткое обучение: 2 эпохи, H = 3, F = 2. Эти запуски демонстрируют работу инструментов.
06 / ВИДЕОДЕМОНСТРАЦИЯ
Короткая демонстрация из материалов
проекта: редактор, обучение,
проверка и симуляция.
О ПРОЕКТЕ — С ОЗВУЧКОЙ
Презентация проекта с озвучкой.
07 / МЕТОД И ОЦЕНКА
Расстояние между прогнозом и фактом, усреднённое по всему горизонту.
Расстояние до фактической позиции в последней точке прогноза.
Время одного inference без учёта загрузки весов.
Проверка согласованности предсказанного разброса с реальными отклонениями.
ИНТЕРАКТИВНЫЙ РАЗБОР / ADE И FDE
Сдвиньте последние точки прогноза. ADE учитывает весь горизонт, а FDE — только его конец.
Числа вычисляются для этой учебной схемы в условных единицах. Это не измеренная точность SPT и не сравнение архитектур.
АДАПТАЦИЯ ПО ОШИБКЕ
Прогноз проверяется, когда появляется фактическая позиция. Повторные превышения допуска с временным интервалом могут запустить смену модели — отдельно для каждого объекта.
Ошибка сама по себе не доказывает смену режима: возможны пропуски наблюдений и недостаточное обучение. Параметры — начальные настройки из презентации.
08 / СЛЕДУЮЩИЙ ГОРИЗОНТ
РЕАЛИЗОВАНО
Сцены, синтетические данные, пять архитектур, проверка и механизм смены модели по устойчивой ошибке.
РАЗВИТИЕ ЭКСПЕРИМЕНТА
Взаимодействие машин, независимые записи, сравнение с постоянной скоростью и исследование смены поведения.
ПРОЕКТИРУЕМЫЙ ЭТАП
Проверка кандидатов движения по всей траектории и испытания управления в замкнутом цикле.
Текущие эксперименты ограничены синтетическими данными и моделями движения отдельных объектов. Нейросеть не получает карту и соседей. Оценку неопределённости ещё нужно калибровать.
Функциональные проверки приложения не доказывают качество прогноза. Итоговое сравнение архитектур требует общих независимых записей. Планировщик манёвров пока не подключён; гарантий безопасности не заявляется.
09 / МАТЕРИАЛЫ И КОМАНДА
Постановка задачи, устройство системы
и направление дальнейшей работы.
Доступ к материалам определяется настройками их владельца.